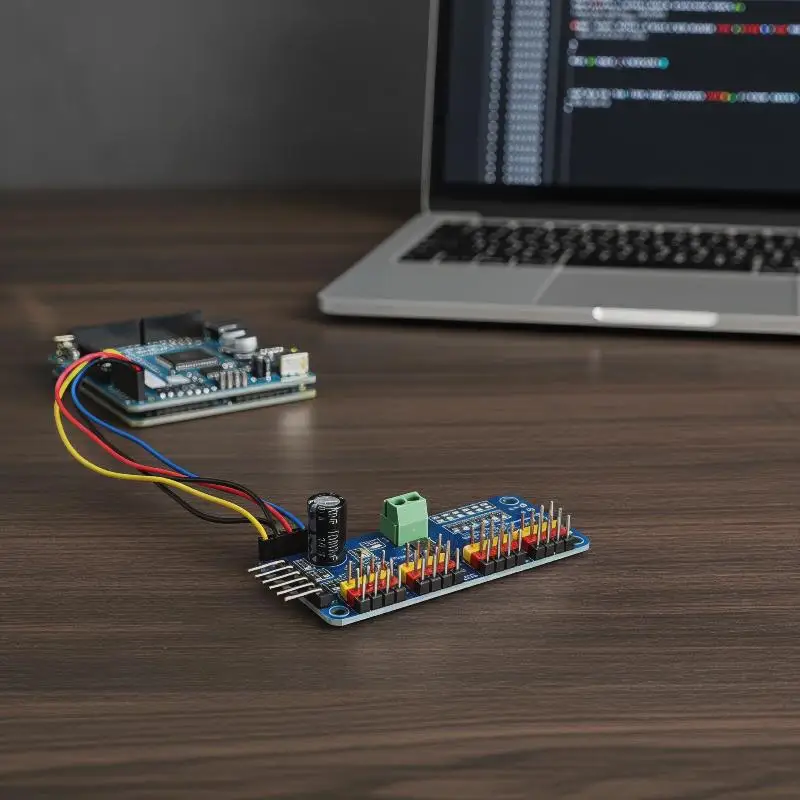
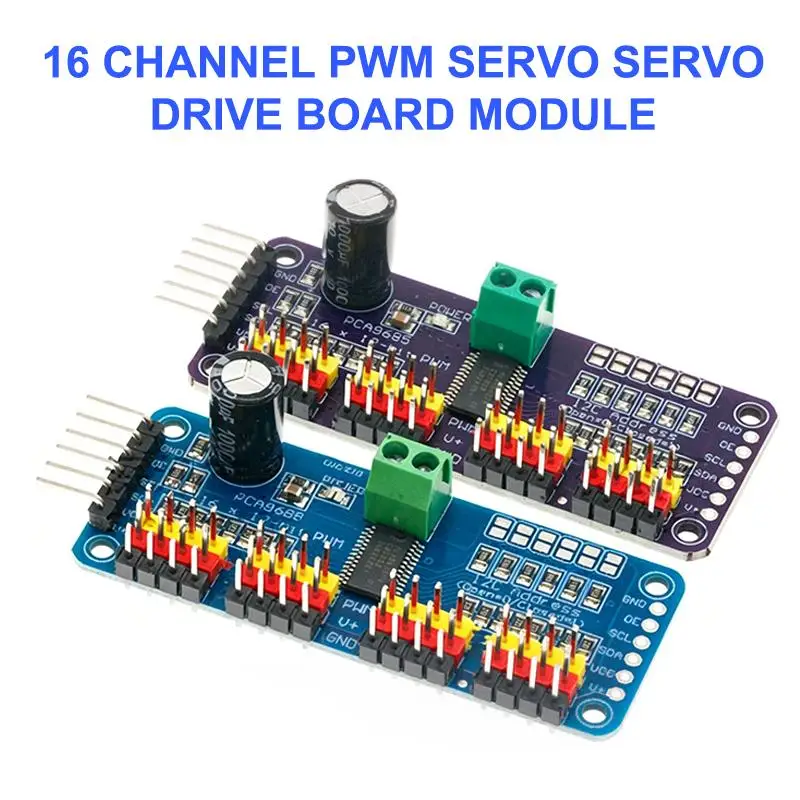
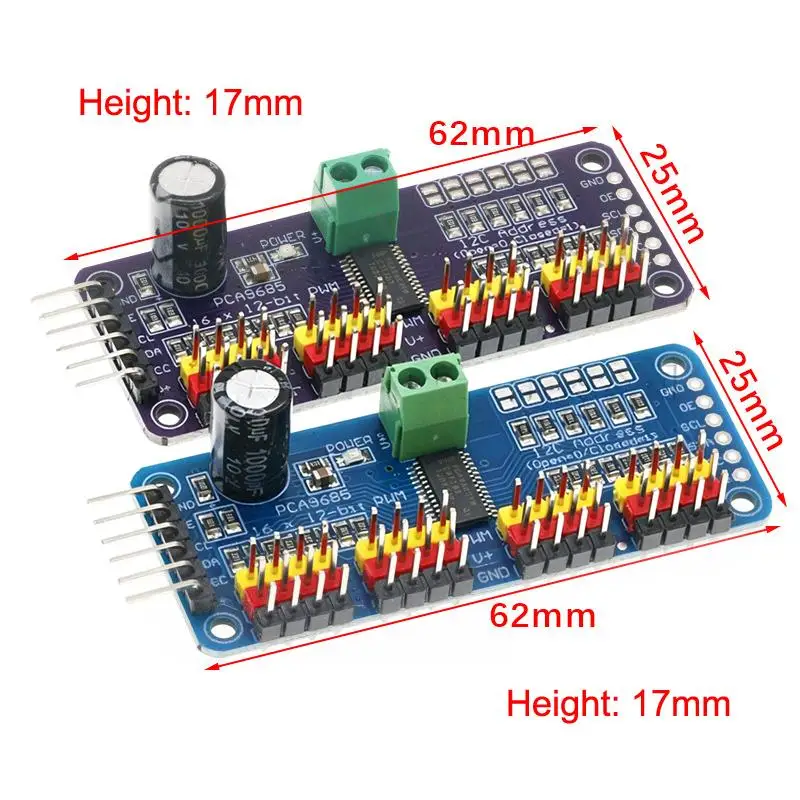
16-Kanal-PWM-Servo-Steuerplatine Roboter-Controller IIC-Schnittstellen-Treibermodul PCA9685 für Raspberry Pi Projekte
Eigenschaften: 1. I2C-Kommunikation mit integriertem PWM-Treiber und Takt: Profitieren Sie von der Bequemlichkeit der I2C-Kommunikation, die eine ständige Signalübertragung von Ihrem Mikrocontroller überflüssig macht. Dieses Board verfügt über einen integrierten PWM-Treiber und Takt, was es von der TLC5940-Serie abhebt. 2. 5V-Kompatibilität und sichere 6V-Ausgabe: Dank der 5V-Kompatibilität können Sie die Platine mit einem 3,3V-Mikrocontroller steuern und gleichzeitig Ausgänge bis zu 6V sicher ansteuern. Zusätzlich unterstützt sie die Steuerung von weißen oder blauen Anzeigeleuchten mit Spannungen über 3,4V+. 3. Adressierbare Pins für umfangreiche Erweiterung: Die sechs Adressauswahl-Pins ermöglichen den Anschluss von bis zu 62 Treiberplatinen an einen einzigen I2C-Bus, wodurch insgesamt 992 PWM-Ausgänge bereitgestellt werden. Diese außergewöhnliche Skalierbarkeit macht es ideal für Großprojekte, die umfangreiche Ressourcen erfordern. 4. Einstellbarer Frequenz-PWM-Ausgang: Die Platine bietet einen einstellbaren Frequenz-PWM-Ausgang von ca. 1,6 kHz, der eine präzise Steuerung und einen reibungslosen Betrieb in einer Vielzahl von Anwendungen ermöglicht. 5. Hohe Auflösung und konfigurierbare Ausgabemodi: Bereiten Sie sich auf beeindruckende Leistung mit der 12-Bit-Auflösung des Boards vor, die speziell für Schrittmotoren entwickelt wurde. Erzielen Sie eine bemerkenswerte Auflösung von 4 µs bei einer Bildwiederholfrequenz von 60 Hz. Konfigurieren Sie die Ausgabemodi als Push-Pull oder Open-Drain, was Vielseitigkeit für verschiedene Gerätetypen bietet. Spezifikation: Der PCA9685-Chip ist um die Mitte der Platine gewickelt. 2. Stromanschlussklemmen 3. Grüne Betriebsanzeige 4. Einfaches Anschließen von 16 Servos gleichzeitig über 4 Sätze von 3-Pin-Steckverbindern (Servomotorstecker sind etwas breiter als 0,1", sodass Sie 4 Paar 0,1"-Stecker einsetzen können). 5. Verpolungsschutz für Eingänge am Klemmenblock 6. Kaskaden-Design 7. Platzieren Sie