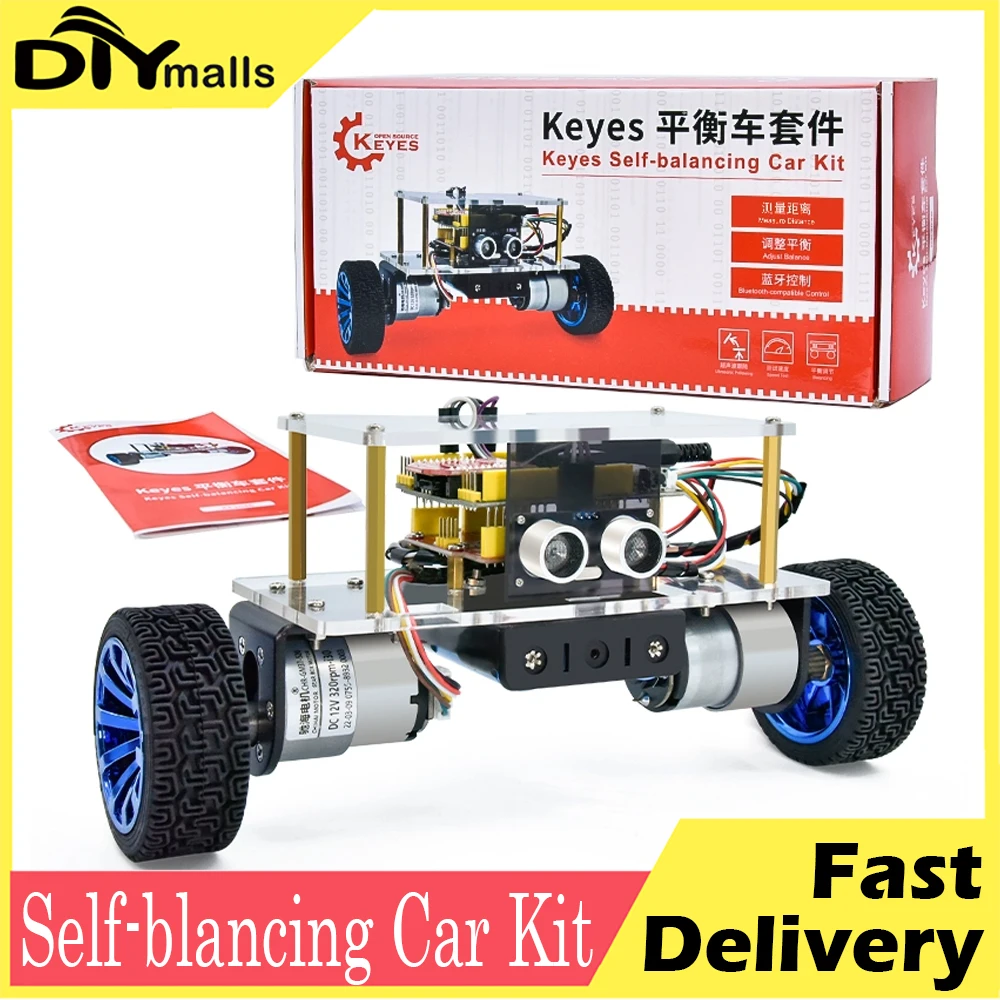
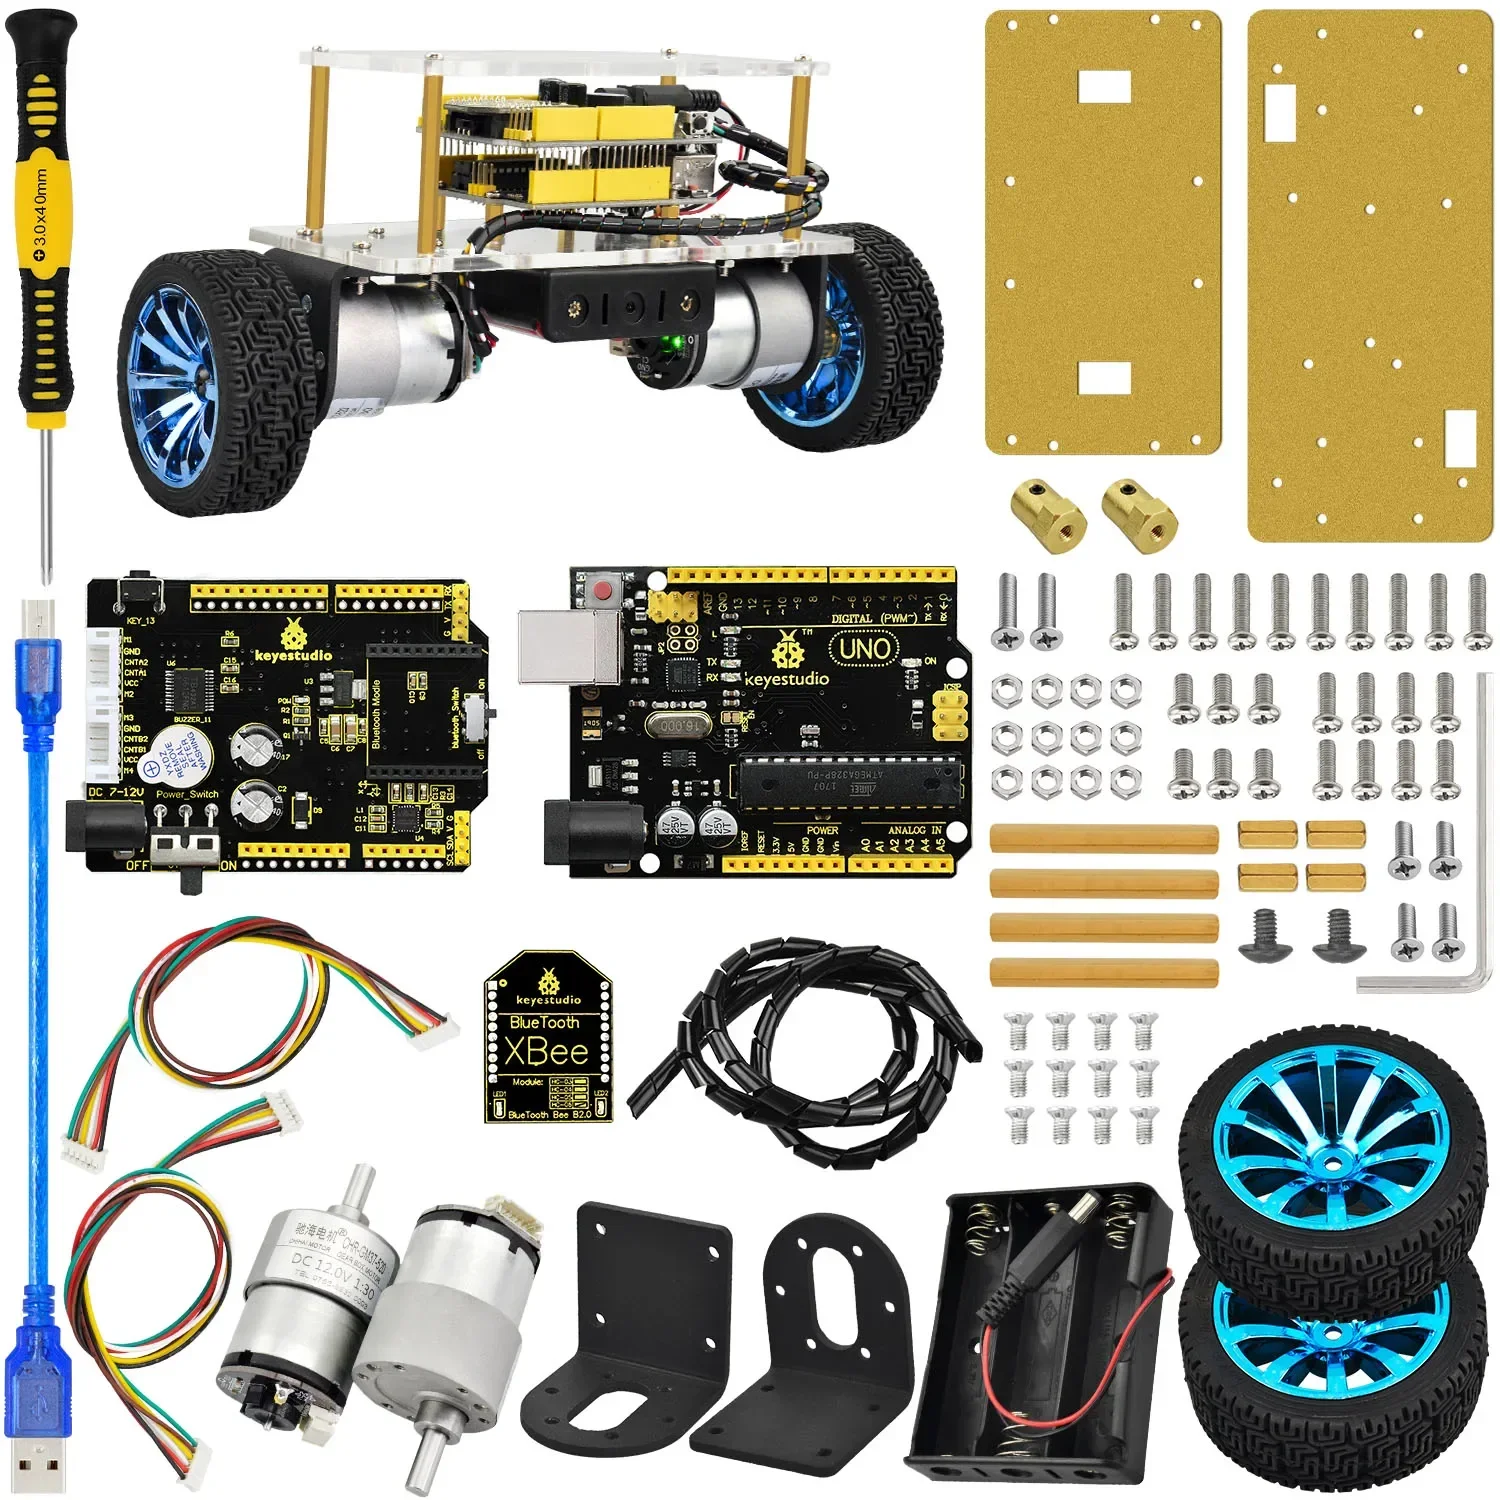
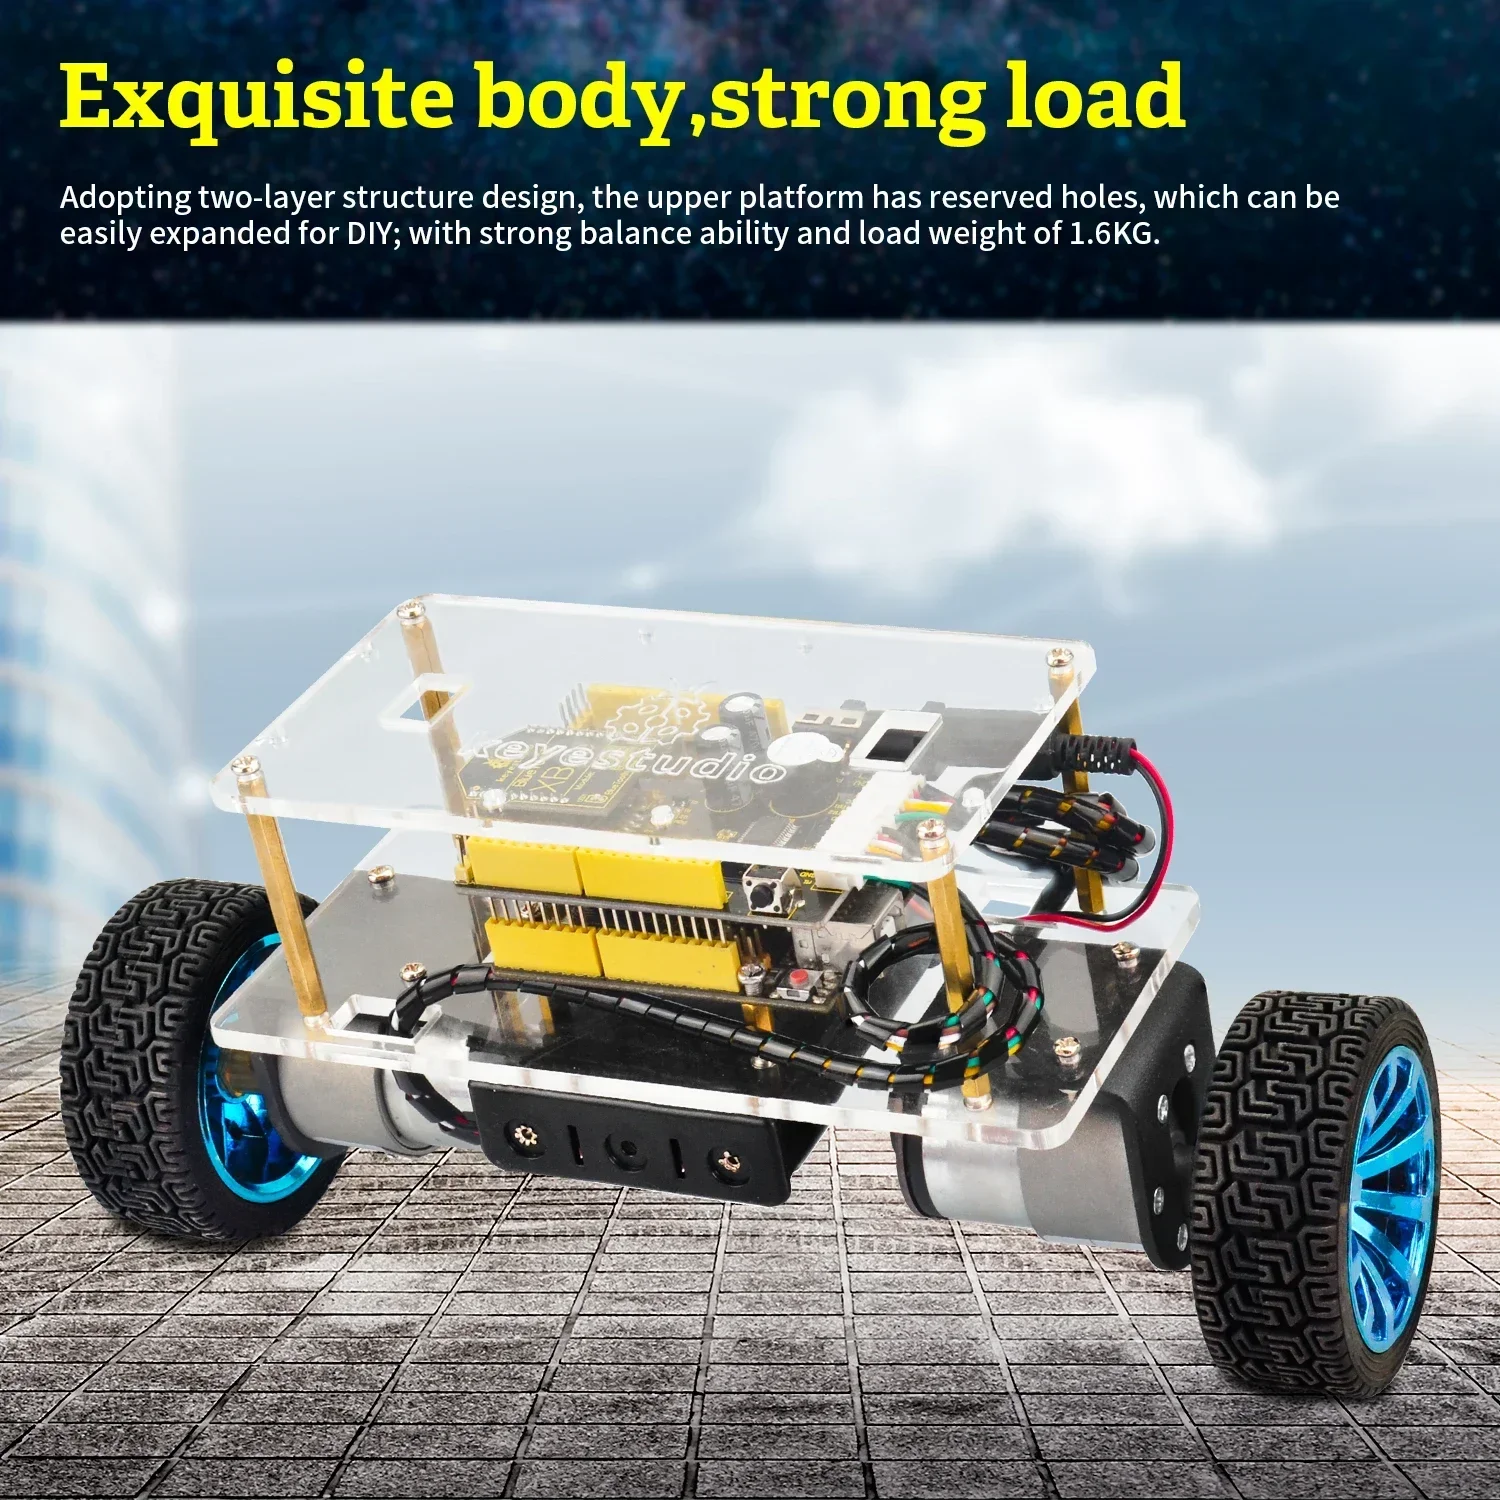
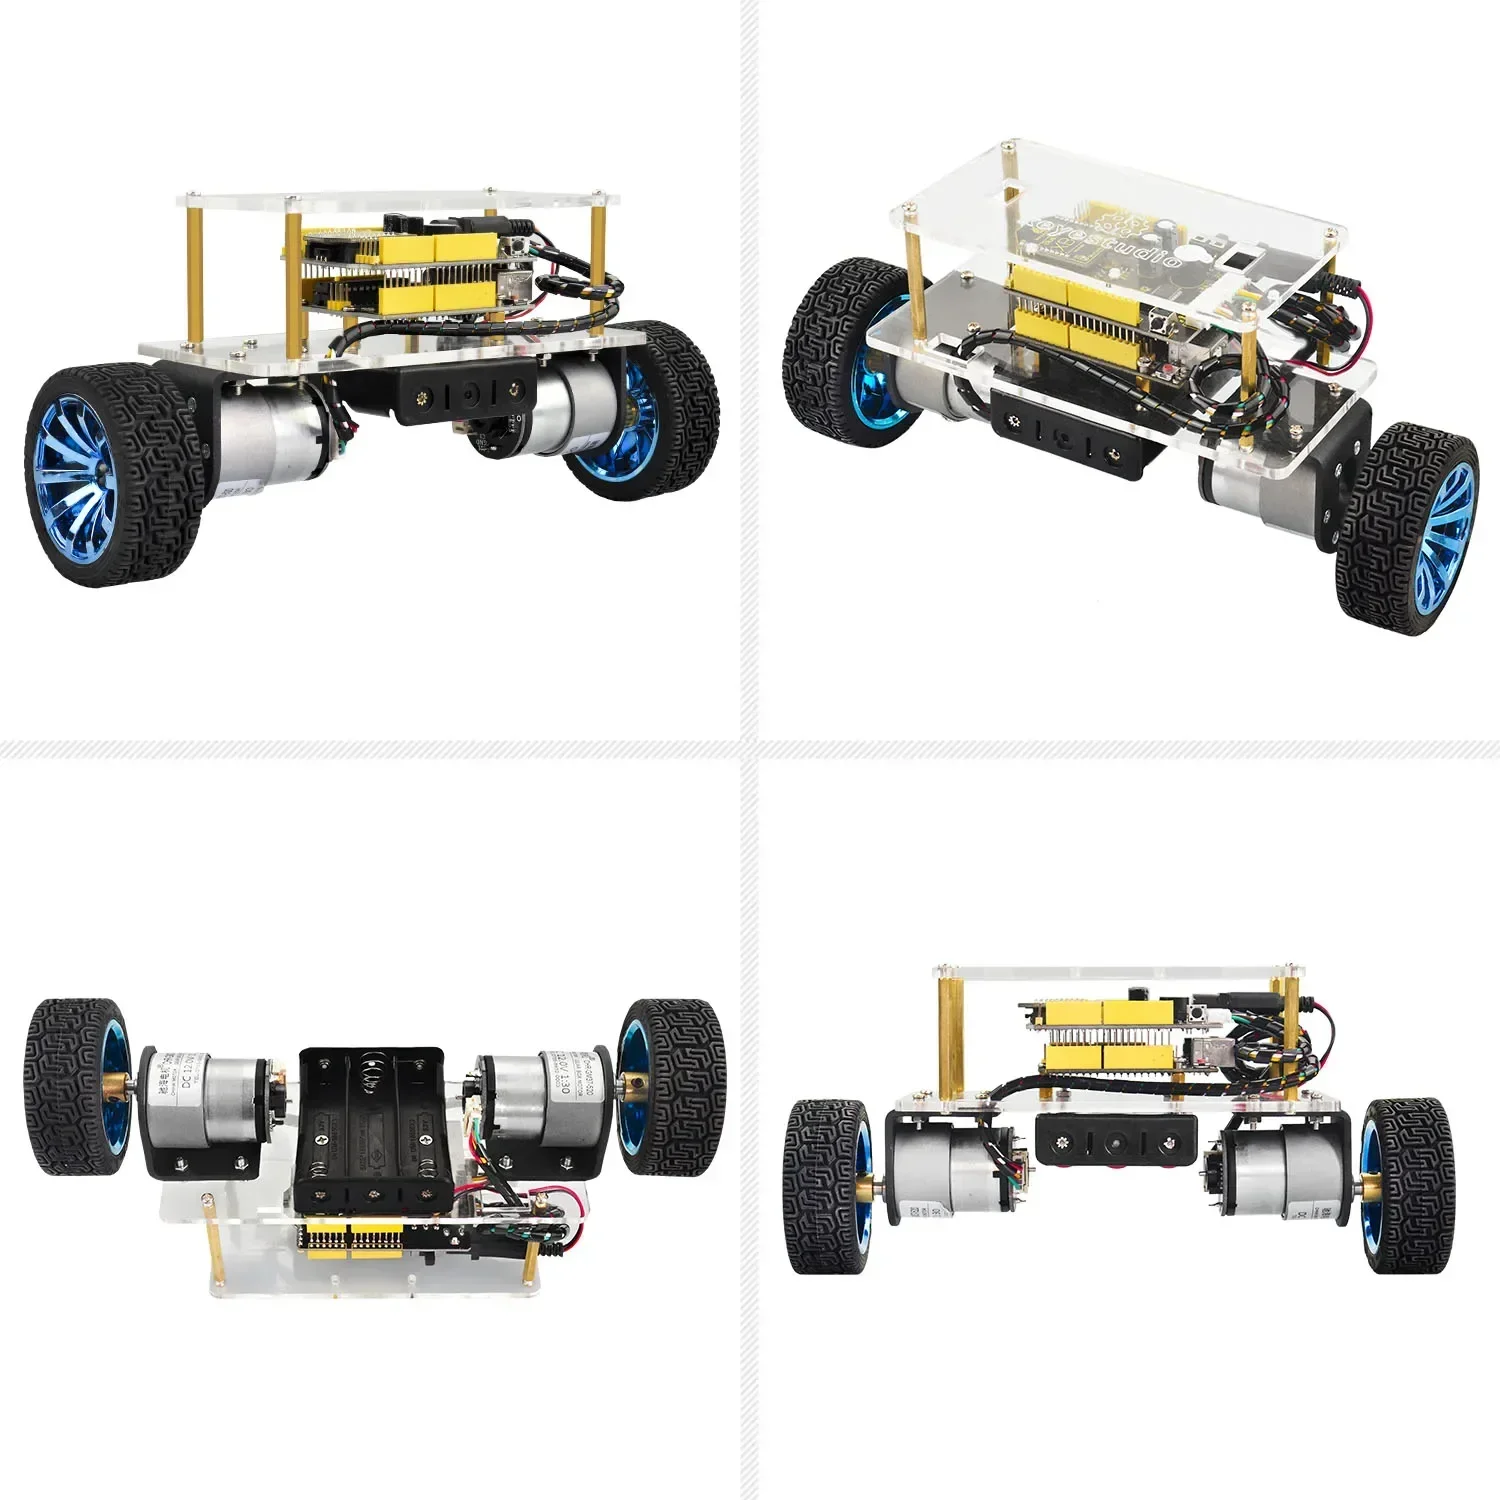
Keyes Selbstbalancierendes Auto-Bausatz Smart Roboter-Auto-Set DIY Elektronik-Kit/STEM-Sets für Arduino Spielzeug Kinder Geburtstagsgeschenk
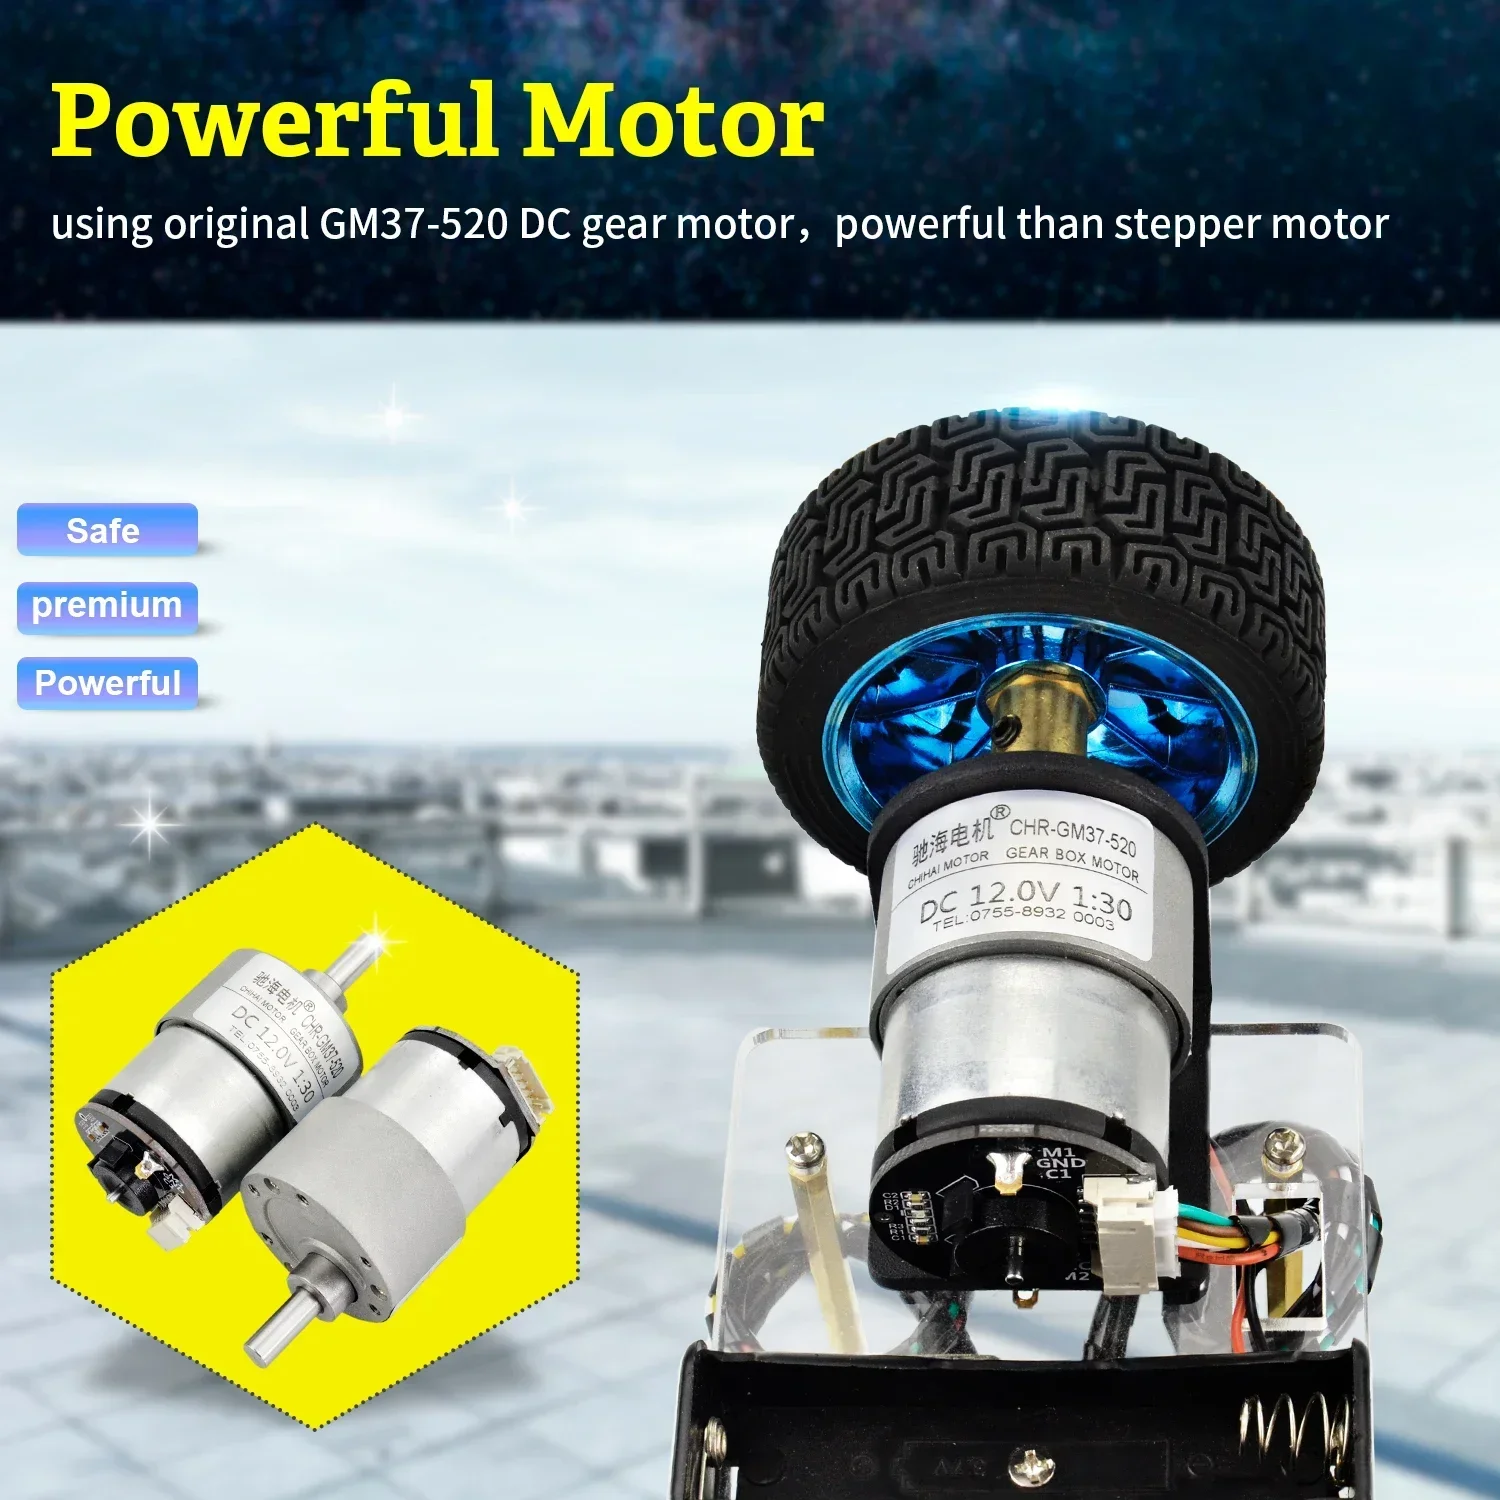
Dieses Balance-Auto-Kit basiert auf der Arduino-Entwicklungsplattform.Wir verwenden REV4 hauptsächlich als Kern- und Balanceschild mit eingebautem MPU-6050 als Antriebsplatine, um die Karosseriehaltung des Fahrzeugs zu testen. Der Balance-Schild verfügt über eine Bluetooth-Schnittstelle, die vollständig mit dem Bluetooth-XBee-Modul kompatibel ist (nur mit Android-System kompatibel). Wenn Sie eine Bluetooth-Verbindung herstellen, können Sie die Bewegungsrichtung des Balance-Autos einfach mit der Bluetooth-App steuern und so eine Vielzahl einzigartiger Körperhaltungen ausführen. Um die Bedienung zu erleichtern, verfügt die Bluetooth-App sowohl über einen Tasten- als auch einen Schwerkraftsteuerungsmodus. Darüber hinaus verfügt es über die Funktion zur Anpassung des Balance-Winkels und der PID-Parameter, sodass Sie das Balance-Auto perfekt einstellen und steuern können. Sie müssen sich keine Sorgen darüber machen, wie man es spielt.Wir können Ihnen alle Montagekomponenten sowie die entsprechende Installations-, Debugging-Methode und das Programm zur Verfügung stellen. Das selbstbalancierende Auto nutzt die Kraft der Karosserie, um das relative Gleichgewicht aufrechtzuerhalten, was ein Prozess des dynamischen Gleichgewichts ist. Die Kraft, das Gleichgewicht des Autos aufrechtzuerhalten, kommt aus der Bewegung der Räder, die von zwei Gleichstrommotoren angetrieben werden. Die Steuerung der Karosserie lässt sich wie folgt in drei Steuerungsaufgaben unterteilen: 1.Balance Control: Halten Sie das Auto aufrecht und im Gleichgewicht, indem Sie die Vorwärts- und Rückwärtsdrehung des Autorads steuern. 2.Geschwindigkeitskontrolle: Realisieren Sie die Vorwärts- und Rückwärtsbewegung sowie die Geschwindigkeitskontrolle durch Steuerung der Neigung des Autos.Tatsächlich wird es schließlich durch die Steuerung der Motordrehzahl erreicht. 3.Richtungssteuerung: Realisieren Sie die Lenksteuerung durch Steuerung der Drehzahlunterschiede zwischen den beiden Mo