Robotik: Motoren und Treiber richtig kombinieren
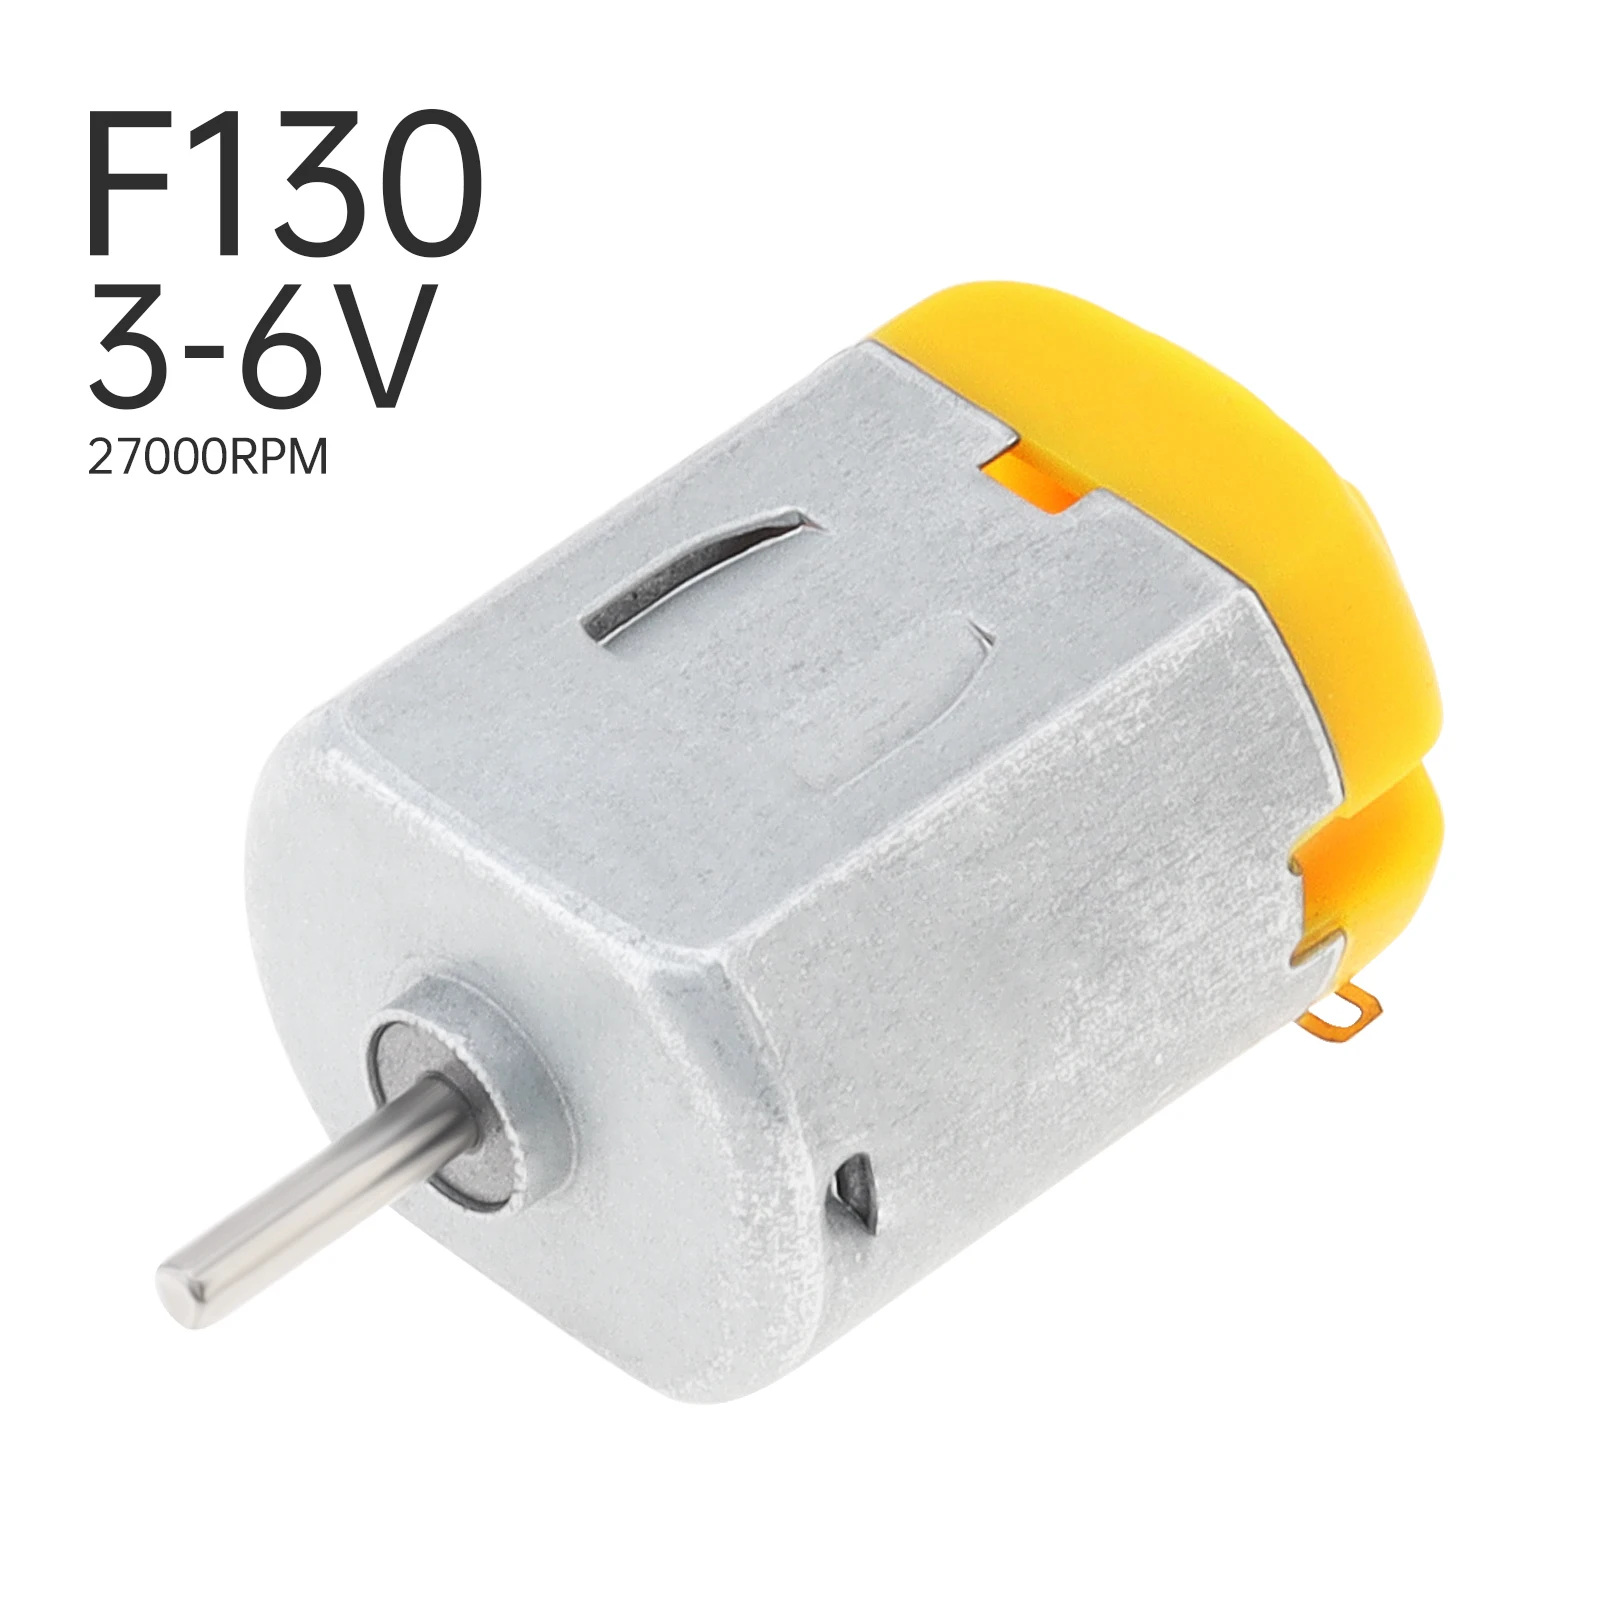
Jeder Motortyp hat seine Stärke. Ein Servo fährt einen bestimmten Winkel an und passt zu Greifern, Lenkungen und Kameraschwenks. Ein Schrittmotor positioniert reproduzierbar und treibt Plotter, 3D-Drucker und Drehteller an. Ein DC-Getriebemotor dreht einfach durch und bewegt Räder und Förderbänder.
Ein Mikrocontroller-Pin liefert nur wenige Milliampere und kann keinen Motor direkt antreiben. Dazwischen gehört ein Treiber:
- DC-Motoren: H-Brücke wie TB6612FNG, DRV8833 oder L298N
- Schrittmotor 28BYJ-48: ULN2003-Platine
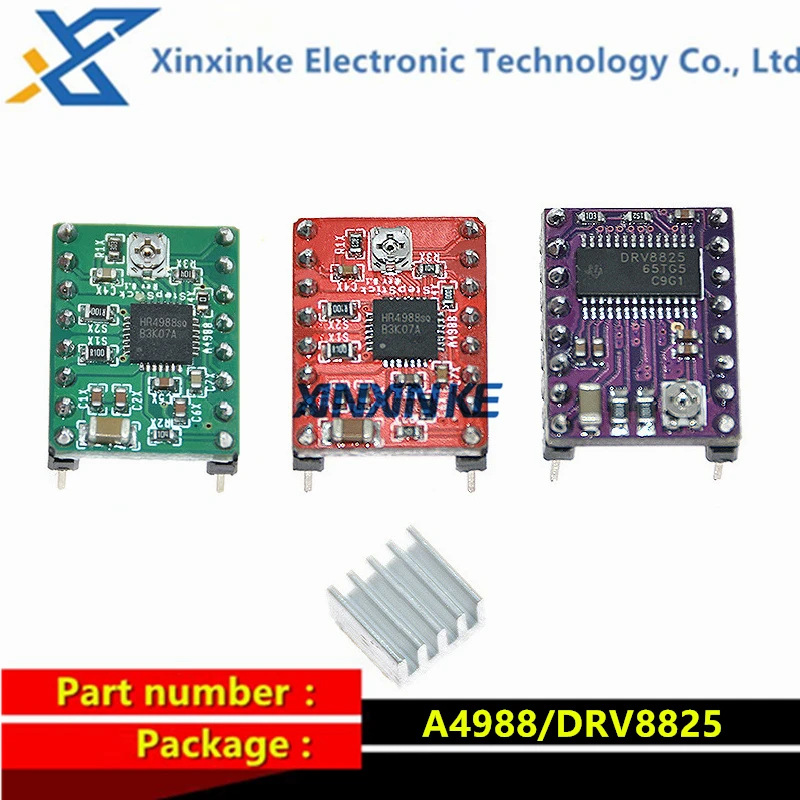
- NEMA 17: A4988, DRV8825 oder TMC2209 mit eingestellter Strombegrenzung
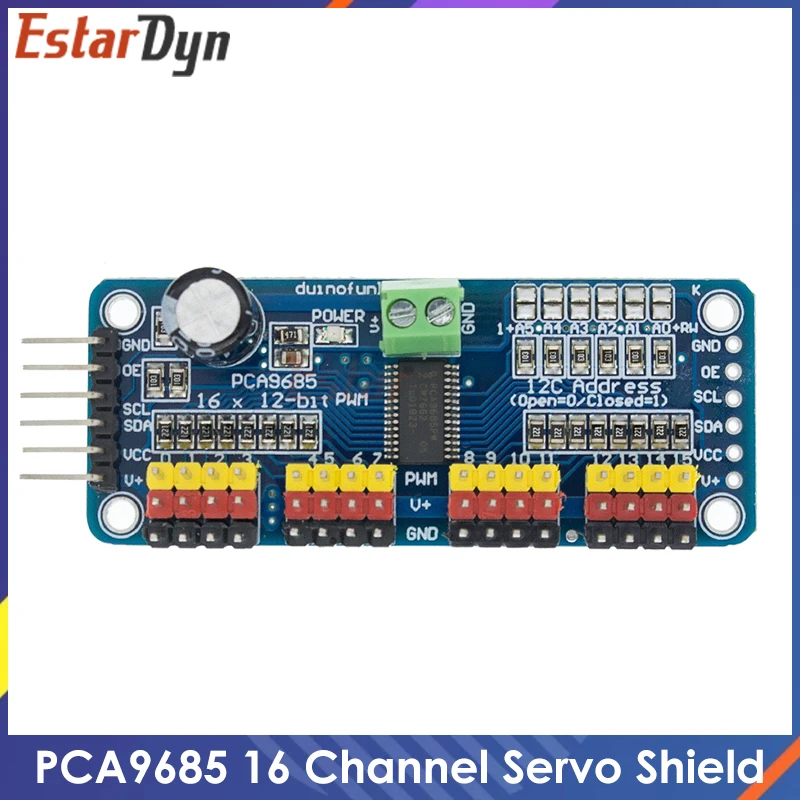
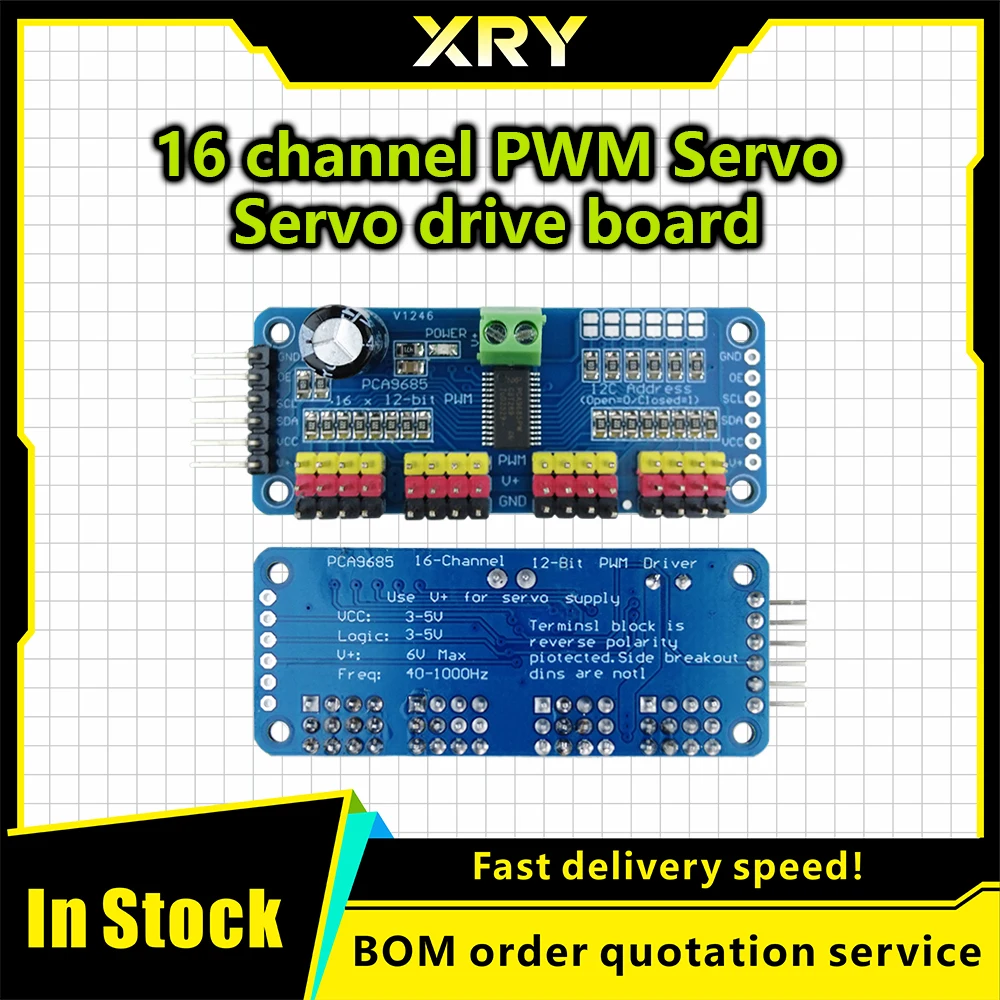
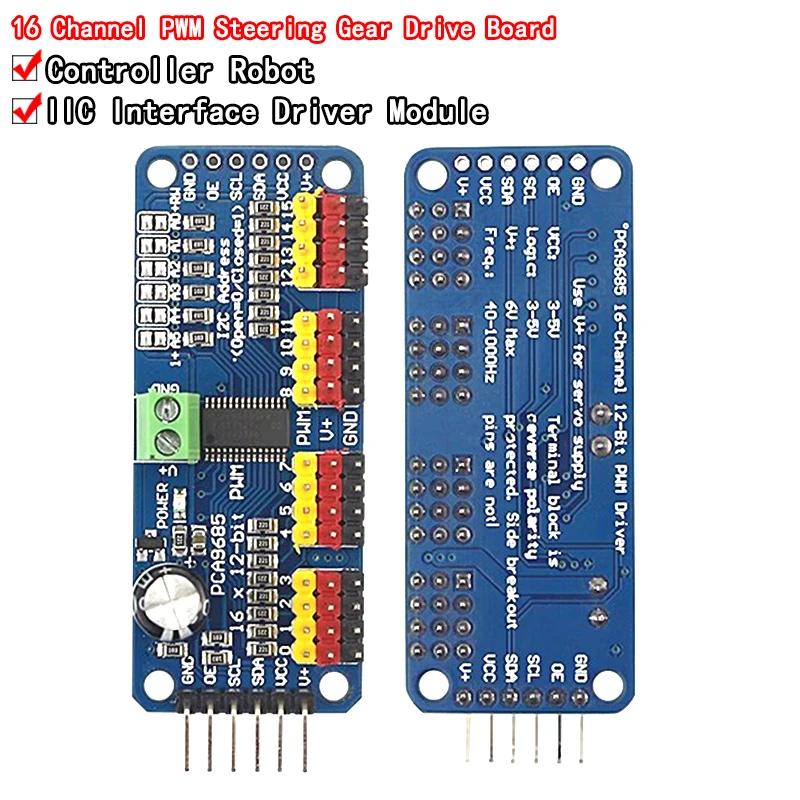
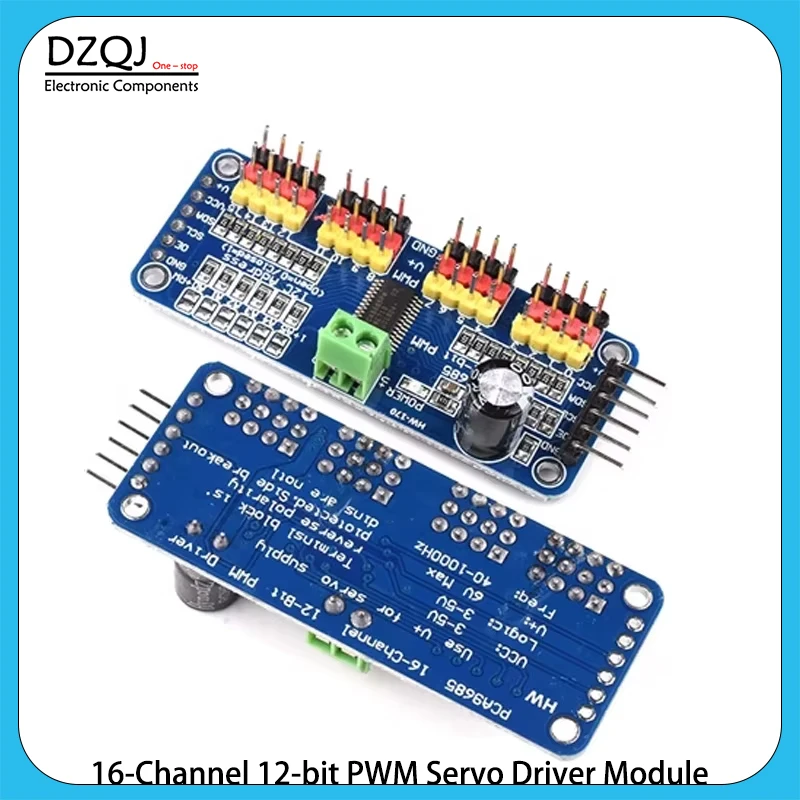
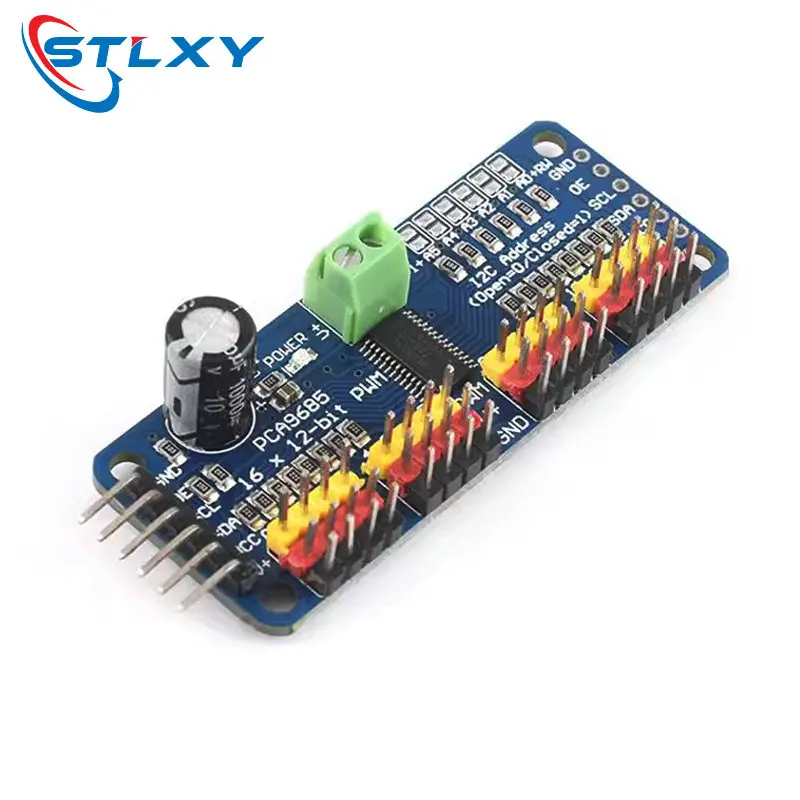
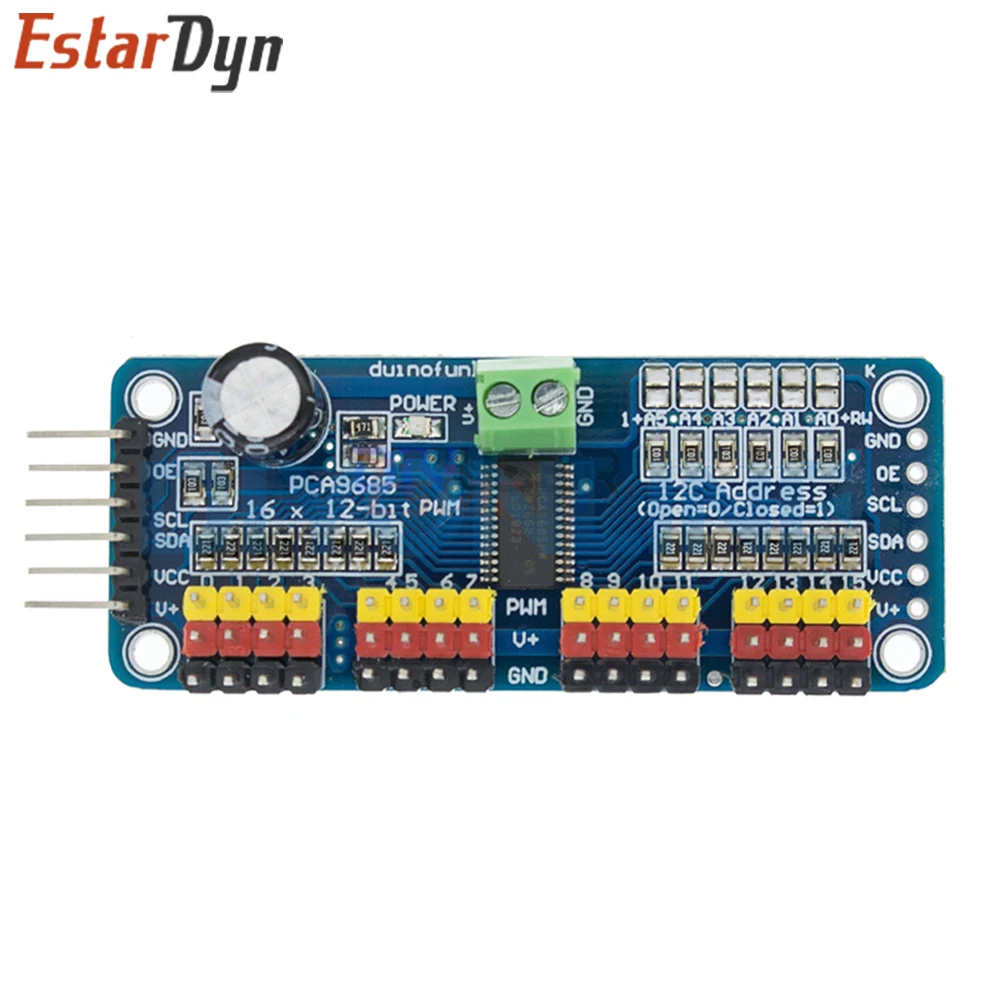
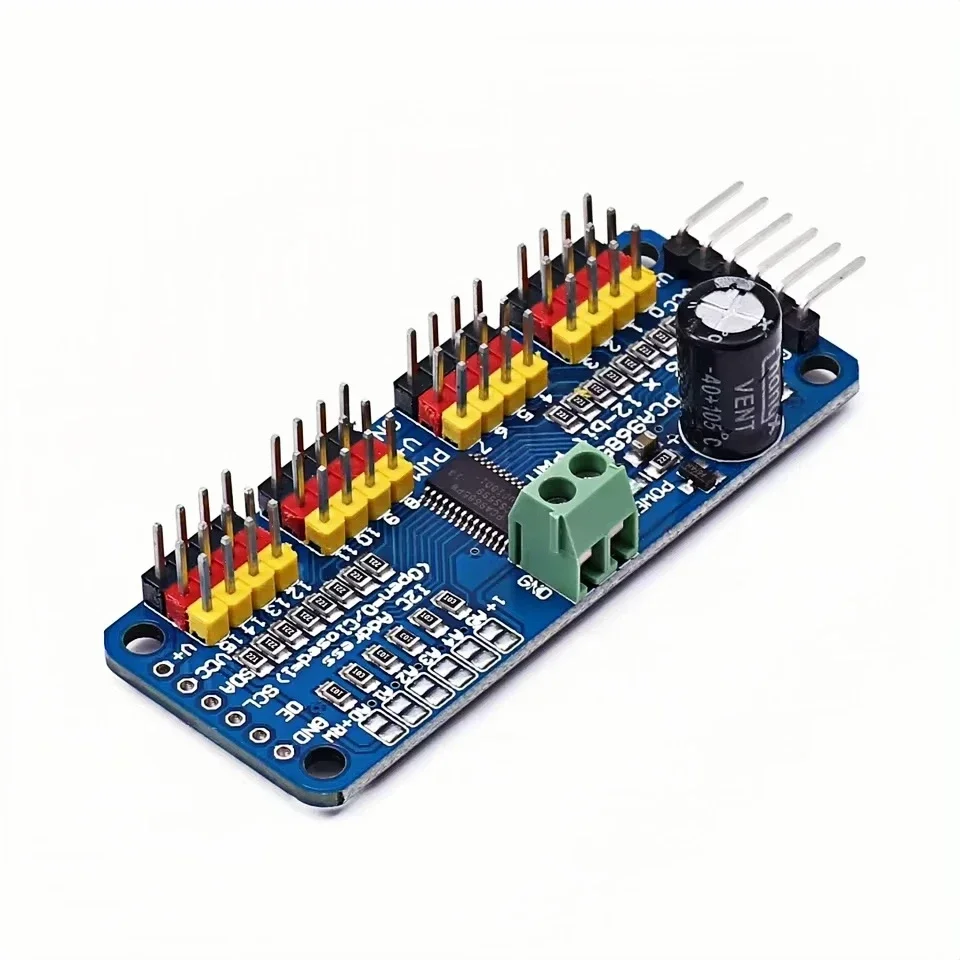
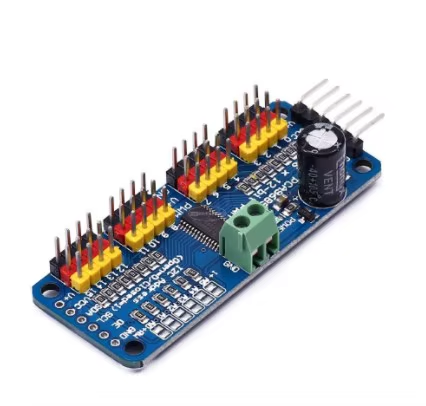
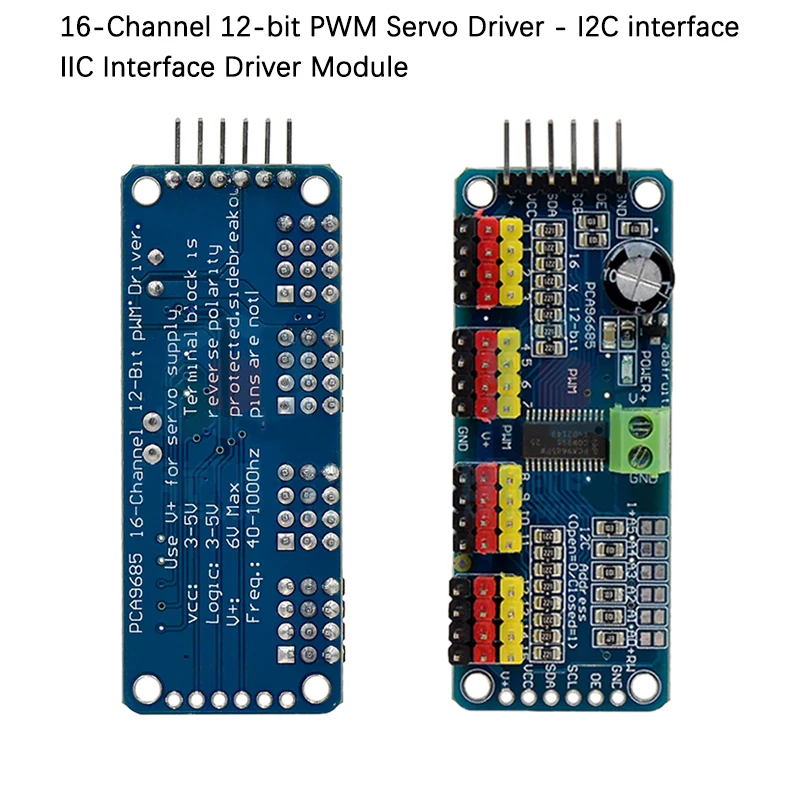
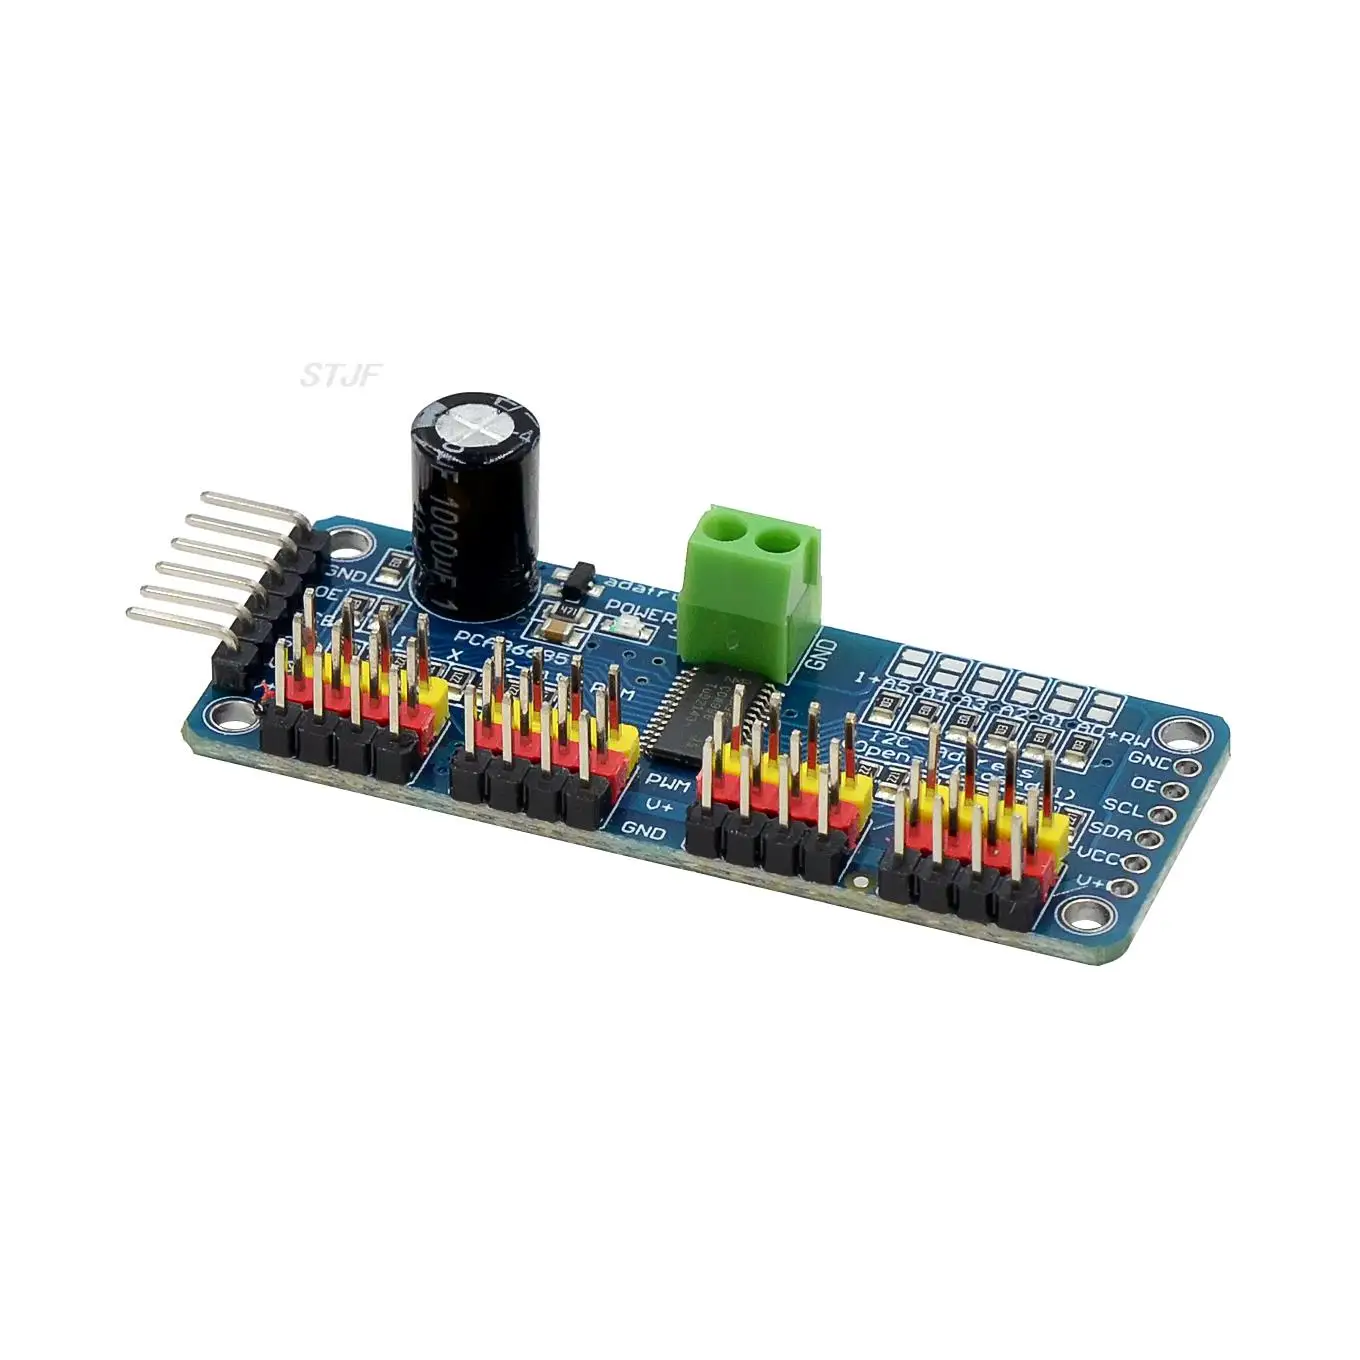
- Viele Servos: PCA9685 mit 16 PWM-Kanälen über I2C
Wähle den Treiber nach dem Strom, den der Motor beim Blockieren zieht, nicht nach dem Leerlaufstrom. Motoren erhalten eine eigene Versorgung, deren Masse mit dem Board verbunden wird. Ein Elektrolytkondensator nahe am Treiber fängt Spannungseinbrüche beim Anlaufen ab.
Häufige Fragen
Warum darf ich einen Motor nicht direkt an einen Pin anschliessen?
Ein GPIO-Pin liefert je nach Board nur etwa 12 bis 40 mA, ein kleiner Motor braucht ein Vielfaches. Ausserdem erzeugt die Motorspule beim Abschalten Spannungsspitzen. Ein Treiber liefert den Strom und schützt den Mikrocontroller.
Servo oder Schrittmotor: was passt wofür?
Ein Servo ist ideal, wenn ein Winkel innerhalb von 180 Grad angefahren werden soll, und braucht nur einen PWM-Pin. Ein Schrittmotor eignet sich für mehrere Umdrehungen mit genauer Position. Er benötigt einen Treiber und meist eine Referenzfahrt.
Welcher Treiber passt zu einem NEMA-17-Schrittmotor?
Gängig sind A4988 und DRV8825, die mit 12 bis 24 V arbeiten und über Schritt- und Richtungssignal angesteuert werden. TMC2208 und TMC2209 laufen leiser. Stelle bei allen die Strombegrenzung per Poti passend zum Phasenstrom des Motors ein.
Wie versorge ich mehrere Servos mit Strom?
Aus einer eigenen 5- bis 6-V-Quelle, zum Beispiel einem Step-Down-Wandler mit 3 A oder mehr. Der 5-V-Pin des Boards reicht dafür nicht aus. Verbinde die Masse der Servo-Versorgung mit der Masse des Mikrocontrollers.